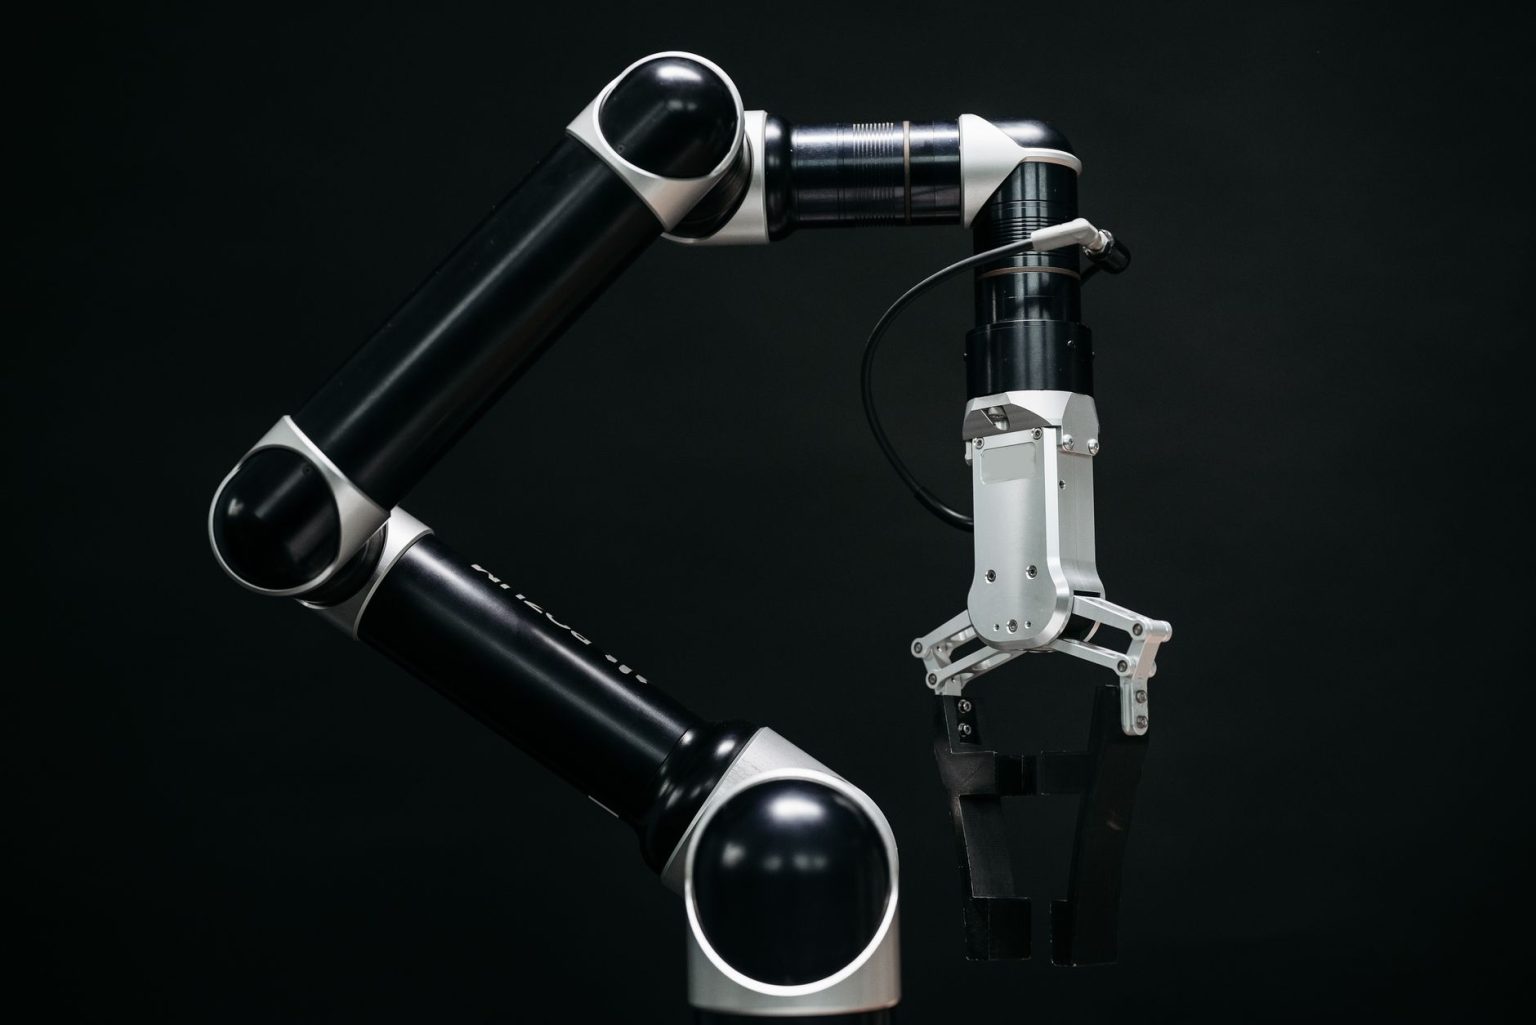
A startup Skild AI anunciou, em 23 de setembro de 2026, uma estratégia para ensinar robôs a executar tarefas físicas mais complexas: o chamado autojogo físico, ou physical self-play. A técnica coloca versões do mesmo modelo de inteligência artificial em sucessivas rodadas de simulação, permitindo que o sistema teste ações, avalie resultados e desenvolva novas estratégias sem depender de uma demonstração humana específica para cada atividade.
O método amplia as capacidades do S1, modelo apresentado pela empresa como uma fundação de inteligência artificial para robôs. Segundo a Skild AI, o sistema combina aprendizagem por reforço, simulações e uma base anterior formada por vídeos, dados de operação e outras experiências. A proposta é fazer com que o robô avance para tarefas que não estavam diretamente presentes no treinamento inicial.
Como funciona o autojogo físico
Em sistemas tradicionais, uma máquina costuma precisar de dados específicos para cada nova tarefa. Pessoas demonstram como pegar um objeto, movimentar uma peça ou operar um equipamento, e o modelo aprende a reproduzir aquela sequência. Esse processo pode ser demorado, especialmente quando há variações no ambiente, mudanças no posicionamento dos objetos ou exigência de movimentos precisos.
No autojogo físico, o modelo parte de habilidades previamente adquiridas e explora possibilidades em um ambiente simulado. Uma versão do sistema pode competir ou ser avaliada contra versões anteriores de si mesma, criando um ciclo de tentativa, comparação e aprimoramento. A Skild AI descreve testes com atividades físicas dinâmicas, incluindo jogar futebol, nos quais o desempenho evolui a partir das rodadas de treinamento.
A lógica tem relação com o autojogo usado historicamente em sistemas de jogos e raciocínio estratégico, mas apresenta desafios adicionais quando aplicada ao mundo físico. Um robô precisa lidar com equilíbrio, contato, força, velocidade e incertezas do ambiente. Por isso, a simulação funciona como espaço de experimentação antes que os comportamentos sejam levados para máquinas reais.
O papel do modelo S1
O anúncio sobre o autojogo ocorre após a apresentação do S1, em agosto de 2026. De acordo com a Skild AI, o modelo pode aprender tarefas inéditas a partir de uma única demonstração em vídeo, sem atualização dos pesos ou treinamento específico para cada atividade.
Entre os testes citados pela empresa estavam tarefas de manipulação com duração de até dez minutos, como preparar café, plantar em um vaso e virar uma panqueca. A ideia é que o sistema não apenas copie movimentos isolados, mas compreenda uma sequência de ações e consiga adaptá-la às condições encontradas durante a execução.
Em contexto sobre o S1 e o avanço da chamada inteligência artificial física, o NVIDIA Blog também apresentou a abordagem da startup para conectar modelos de IA a robôs capazes de interagir com o ambiente. As informações, porém, refletem a etapa de pesquisa e desenvolvimento divulgada pela própria empresa, e não comprovam que o sistema tenha alcançado capacidade geral ou autonomia irrestrita.
Possíveis aplicações industriais
O treinamento autônomo pode ser relevante em operações que mudam com frequência. Em uma linha de montagem, por exemplo, a troca de um produto ou a alteração do layout pode exigir reprogramação manual. Um modelo capaz de aprender novas rotinas com menos intervenção tende a tornar a automação mais flexível, desde que os resultados simulados sejam validados com segurança no ambiente real.
As aplicações potenciais incluem fábricas, armazéns, centros de distribuição, inspeção e preparação de alimentos. Em uma publicação sobre sua expansão comercial, a Skild AI afirma que o sistema já é utilizado por parceiros em atividades de movimentação de mercadorias, segurança e operação industrial. A informação é uma declaração da companhia e deve ser interpretada dentro do contexto comercial apresentado pela própria startup.
O principal desafio está em transferir para o mundo real o que foi aprendido em simulação. Diferenças entre o ambiente virtual e o físico podem afetar a estabilidade, a precisão e a segurança dos movimentos. Por isso, o autojogo não elimina a necessidade de supervisão, testes controlados e mecanismos capazes de interromper a operação quando o comportamento do robô se afastar do esperado.
O avanço anunciado pela Skild AI representa uma tentativa de reduzir o custo e o tempo envolvidos na coleta de demonstrações humanas. Se a abordagem se mostrar consistente em diferentes equipamentos e ambientes, poderá contribuir para uma robótica mais adaptável. Por enquanto, o autojogo físico deve ser entendido como uma estratégia promissora de treinamento, ainda dependente de validação prática e de evidências produzidas além das demonstrações da própria empresa.